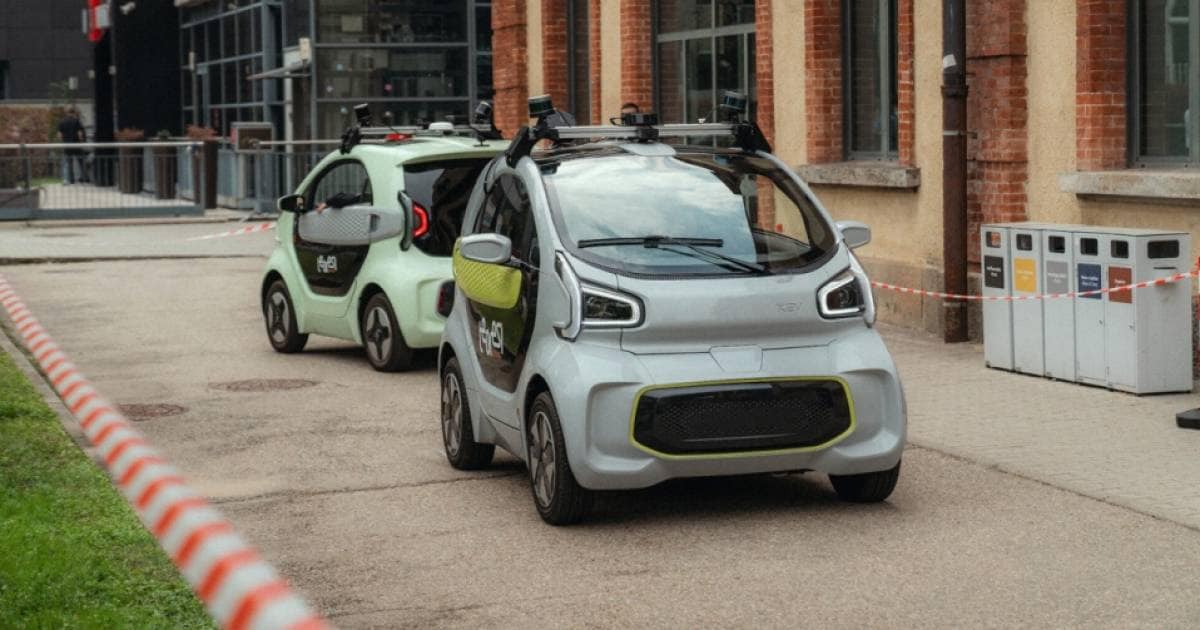
Nel primo scenario, un’auto autonoma attraversa un incrocio allestito per la prova e trasmette all’infrastruttura i dati raccolti attorno a un incidente simulato. L’obiettivo, in prospettiva, è ricostruire la dinamica dell’evento e fornire informazioni utili ai soccorsi. Nel secondo, i veicoli condividono le variazioni stradali, per esempio un cantiere o una strada chiusa, così che quelli in arrivo possano scaricare mappe aggiornate e modificare il percorso.